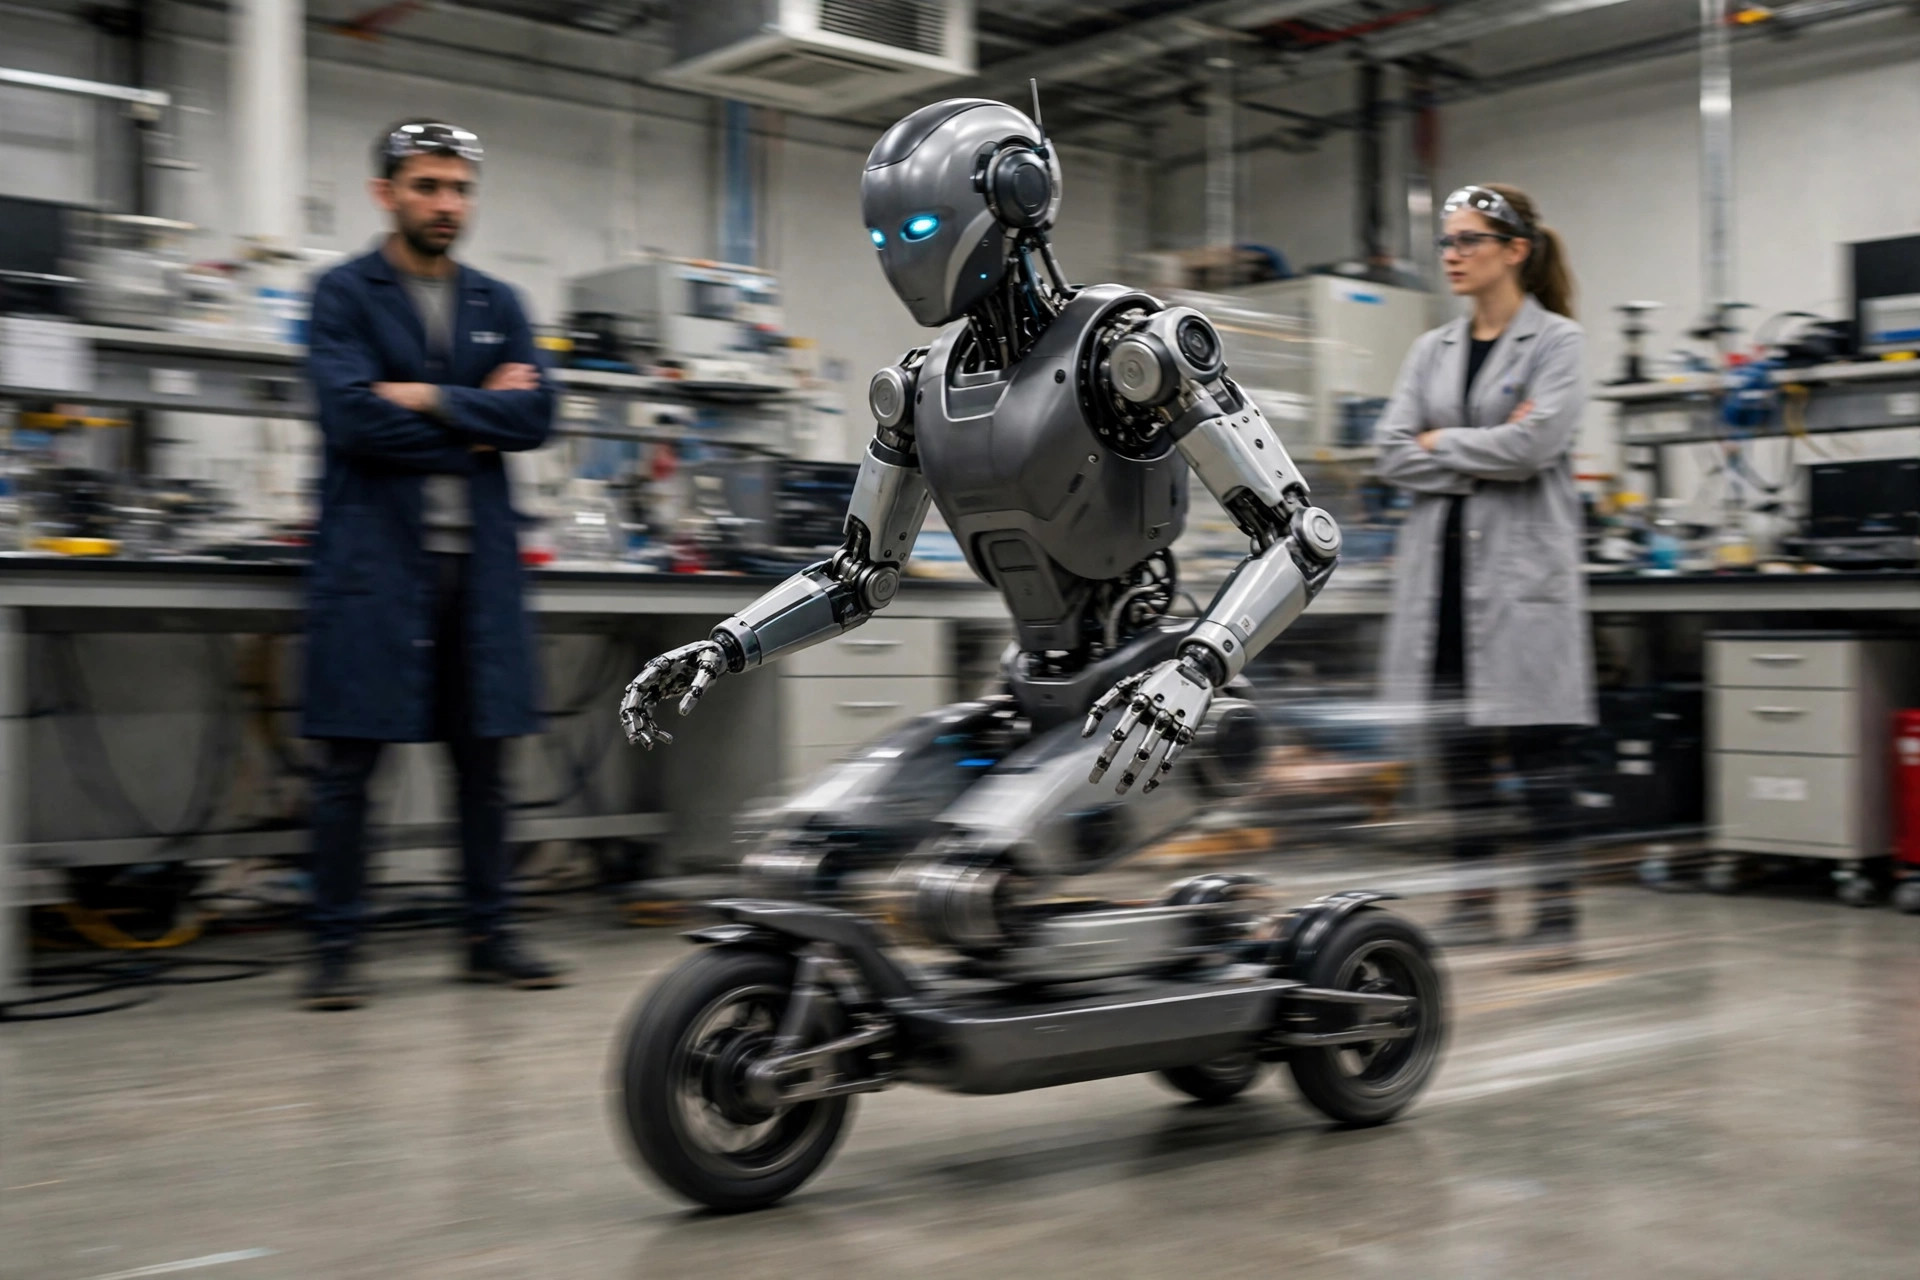
波士顿动力11月9日发布官方视频与博客《Atlas On a Roll》:人形机器人Atlas的双足被换成了现成的电动滑板车轮圈,唯一新增的硬件是一个定制转接器,把轮圈装到Atlas现有的踝关节执行器上。
视频里的Atlas判若两人:平坦地面上快速滚动、侧向冲刺、单轮平衡抬起另一条腿,还完成了一次360度旋转跳跃,而且首次实机尝试即告成功。轮子模式用于平地高速滚动,关节腿模式用于越障与不平地面,二者可以切换。
训练在谷歌DeepMind的MuJoCo物理仿真中完成,经过数百万次模拟后再迁移到真机。软件层面,每个轮子被建模为可以连续旋转的「脚踝」,全身强化学习控制器负责协调。
为什么给机器人装轮子
官方的原话很明确:带轮子的Atlas不是产品,而是研究测试平台。目的不是卖一台会滑行的机器人,而是测试执行器的极限,以及全身强化学习控制器从仿真迁移到真机的能力。
这个选择有其道理:人形机器人最难的不是走路,而是全身协调。给Atlas装上轮子,等于把移动速度提上去,逼着控制器在更高动态下保持平衡,暴露出在慢速步态中藏起来的问题。
轮子与腿的取舍
轮子在平地上无可匹敌:快、稳、省电;一旦遇到台阶、碎石与坡地,腿的优势立刻回来。Atlas这次展示的,恰恰是两种模式的切换能力,而不是二选一。
这也解释了为什么波士顿动力只用现成轮圈加一个转接器:改动越小,实验的变量就越干净。研究团队想验证的是控制算法,而不是造一台新硬件。
对行业来说,Atlas装轮子是一个信号:人形机器人的形态正在松动——不必执着于「像人一样走」,能高效完成任务的形态就是好形态。至于轮子版Atlas会不会量产,官方的回答是:不会,这只是实验。
从技术路线看,Atlas装轮子其实延续了波士顿动力一贯的风格:先在仿真里把控制算法练到极致,再拿到真机上验证。MuJoCo仿真中的数百万次模拟,相当于让Atlas在虚拟世界里摔了数百万次跤,才换来真机上一次成功的360度旋转跳跃。这种sim-to-real的迁移能力,才是波士顿动力真正的护城河——硬件可以换轮圈、换转接器,算法的迁移能力换不来。轮子只是这次实验的载体,控制器才是主角。对人形机器人行业来说,这次实验还有一层启示:形态不必拘泥于人形。轮子、履带、四足,这些在传统机器人里早已成熟的移动方式,正在被人形机器人重新接纳。未来的机器人可能既不是纯人形,也不是纯轮式,而是根据任务随时切换形态的混合体。Atlas这次展示的切换能力,恰恰指向了这个方向——腿与轮子不是对手,而是队友。